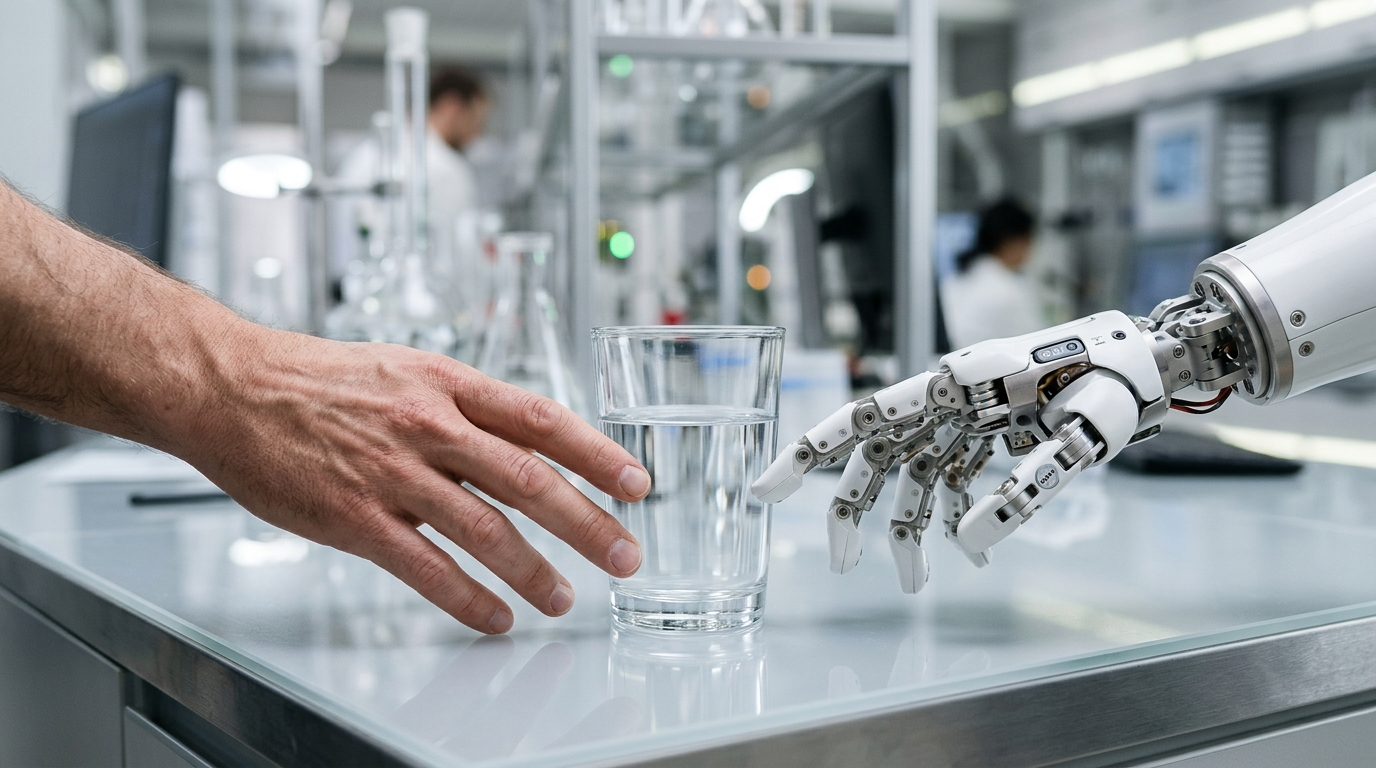
MINI CURSO Mecatrónica Principiante (Desde Cero)

Mini Curso: Fundamentos de la Mecatrónica (Teoría Base desde Cero)

Conceptos Esenciales de Sistemas, Electricidad, Sensores, Cinemática, Actuadores, Lógica Digital y Lazo Cerrado sin Conocimientos Previos

Mini Curso: Fundamentos de la Mecatrónica (Teoría Base desde Cero)

Diseñado para quienes desean construir una base conceptual sólida antes de pasar al taller práctico. A través de analogías visuales cotidianas, fotografías contextuales, diagramas paso a paso y locución con voces de Gemini en español latinoamericano, dominarás todos los fundamentos físicos, eléctricos, mecánicos y de control.

Bloques del Programa Curricular

  • Módulos Iniciales: Los 4 Pilares de la Mecatrónica, Lazo Abierto vs. Cerrado, Voltaje, Corriente y Ley de Ohm
  • Módulos Intermedios: El Mundo de las Señales (Analógico, Digital, ADC), Fuerza, Torque, Engranajes y Actuadores PWM
  • Módulos Finales: El Cerebro Digital (MCU vs. SBC), Lógica de Control, PID Intuitivo y Anatomía de una Máquina Completa
Tu Avance en este Curso: Progreso guardado en tu navegador
PRESENTACIÓN DEL CURSO Abrir en Aula Completa →
CLASE EN VIDEO

Video Único Completo: Fundamentos de la Mecatrónica desde Cero (Voces Gemini)

Archivo de Video Local:
Mini_Curso_Fundamentos_de_la_Mecatronica_Desde_Cero_Completo_Gemini_4K.mp4
Ubicación en disco: Videos_Curso_IoT/Mini_Curso_Fundamentos_de_la_Mecatronica_Desde_Cero_Gemini

Sube este archivo .mp4 a tu canal de YouTube y pega su enlace en src/data/youtube-ids.json (clave "fundamentos-mecatronica-desde-cero" → "video-completo-unificado-fundamentos") o pruébalo en vivo aquí abajo:

Archivo Fuente: Mini_Curso_Fundamentos_de_la_Mecatronica_Desde_Cero_Completo_Gemini_4K.mp4
TEMARIO Y RECURSOS CLASE POR CLASE

Lista de Reproducción Completa

Descargar Todos los Códigos y Planos (.ZIP)
CLASE EN VIDEO Curso Completo Unificado

Video Único Completo: Fundamentos de la Mecatrónica desde Cero (Voces Gemini)

Edición continua unificada de principio a fin con todos los módulos teóricos y conceptuales de Fundamentos de la Mecatrónica con voces de Gemini en español latinoamericano.

Apuntes Clave de la Clase:
  • Recorrido integral desde cero absoluto por mecánica, electricidad, sensores, actuadores y control.
  • Ilustraciones fotorrealistas contextuales en cada diapositiva (ventilador, tostadora, climatizador, transmisión, protoboard).
  • Diagramas conceptuales específicos y ecuaciones explicadas paso a paso sin tecnicismos previos.
  • Puente conceptual directo hacia los laboratorios prácticos de Ingeniería Mecatrónica.
Archivos en el .ZIP: Mini_Curso_Fundamentos_de_la_Mecatronica_Desde_Cero_Completo_Gemini.pptxGUIA_ESTUDIO_FUNDAMENTOS.md
CLASE EN VIDEO Presentación del Curso

Bienvenida a Fundamentos de la Mecatrónica desde Cero

Introducción a la metodología visual y conceptual del curso para comprender cómo piensan, sienten y actúan las máquinas modernas.

Apuntes Clave de la Clase:
  • Enfoque desde base cero mediante analogías cotidianas y ejemplos visuales.
  • Integración de mecánica, electrónica, computación y control automático.
  • Locución en español latinoamericano con voces de Gemini (Orus y Aoede).
Archivos en el .ZIP: GUION_COMPLETO_VIDEO_00.mdguion_y_timings.json
CLASE EN VIDEO Arquitectura Mecatrónica y Lazo Cerrado

Módulo: ¿Qué es la Mecatrónica? El Cuerpo, los Sentidos y el Cerebro

Descubre la diferencia entre una máquina tradicional y un sistema mecatrónico inteligente comparando ejemplos reales como un ventilador, una tostadora y un climatizador.

Apuntes Clave de la Clase:
  • Analogía con el cuerpo humano: esqueleto (mecánica), sentidos (sensores), músculos (actuadores) y cerebro (control).
  • Diferencia entre sistemas de lazo abierto (ciegos al resultado) y sistemas de lazo cerrado (con retroalimentación).
  • Concepto fundamental de referencia (Setpoint), variable medida y cálculo del error.
Archivos en el .ZIP: 01_ejemplo_lazo_cerrado_conceptual.ino02_simulador_4_pilares.pyGUIA_ESTUDIO_MODULO_01.md
CLASE EN VIDEO Fundamentos Eléctricos

Módulo: Electricidad desde Cero — Voltaje, Corriente, Resistencia y GND

Comprende mediante la analogía hidráulica qué son el voltaje, la corriente y la resistencia, la Ley de Ohm, DC vs. AC y cómo funciona una protoboard.

Apuntes Clave de la Clase:
  • Analogía hidráulica: altura del tanque como Voltaje (V), caudal como Corriente (I) y estrechamiento como Resistencia (R).
  • Ley de Ohm explicada paso a paso y cálculo de la resistencia protectora de un LED.
  • Importancia de la tierra común (GND) y prevención de cortocircuitos en protoboard.
Archivos en el .ZIP: 01_ley_de_ohm_led_seguro.ino02_calculadora_electrica_basica.pyGUIA_ESTUDIO_MODULO_02.md
CLASE EN VIDEO Componentes y Conmutación

Módulo: Componentes Esenciales — LEDs, Botones, Pull-Up y Relés

Domina los componentes básicos del banco mecatrónico: diodos LED, resistencias pull-up/pull-down en pulsadores, rebote mecánico y aislamiento de potencia mediante relés.

Apuntes Clave de la Clase:
  • Polaridad de diodos LED y dimensionamiento seguro de resistencias limitadoras.
  • Por qué nunca dejar una entrada digital flotante: configuración Pull-Up y Pull-Down.
  • Principio electromagnético del relé para comandar cargas de potencia con señales lógicas.
Archivos en el .ZIP: 01_lectura_adc_y_filtrado.ino02_visualizador_muestreo_adc.pyGUIA_ESTUDIO_MODULO_03.md
CLASE EN VIDEO Fundamentos Mecánicos

Módulo: Movimiento y Fuerza — Cinemática, Torque, Inercia y Transmisiones

Domina desde cero los conceptos de movimiento lineal y rotacional, fuerza vs. torque (llave inglesa), inercia, fricción y cómo los engranajes, poleas y husillos multiplican el par.

Apuntes Clave de la Clase:
  • Diferencia entre Fuerza lineal (N) y Torque rotacional (tau = F * r) mediante ejemplos cotidianos.
  • Relación de transmisión en engranajes y poleas: cómo intercambiar velocidad por torque multiplicador.
  • Conversión de giro a desplazamiento lineal mediante husillo y sistema piñón-cremallera.
Archivos en el .ZIP: 01_calculo_torque_transmision.py02_control_cinematico_basico.inoGUIA_ESTUDIO_MODULO_04.md
CLASE EN VIDEO Señales Analógicas y Digitales

Módulo: Señales, Sistema Binario, Conversor ADC y Modulación PWM

Diferencia entre señales analógicas continuas y niveles lógicos binarios, resolución del convertidor ADC y regulación eficiente de potencia mediante PWM.

Apuntes Clave de la Clase:
  • Representación binaria (bits y bytes) y umbrales lógicos en sistemas digitales.
  • Funcionamiento del convertidor analógico-digital (ADC): muestreo y cuantización en escalones.
  • Modulación por Ancho de Pulso (PWM) y ciclo de trabajo (Duty Cycle) para controlar velocidad y brillo.
Archivos en el .ZIP: 01_control_pwm_y_puente_h.ino02_simulador_duty_cycle_pwm.pyGUIA_ESTUDIO_MODULO_05.md
CLASE EN VIDEO Sensores y Actuadores

Módulo: Teoría de Sensores, Motores DC, Servomotores y Motores Paso a Paso

Comprende el principio físico de los sensores mecatrónicos más utilizados y cuándo seleccionar un motor DC con Puente H, un servomotor o un motor paso a paso.

Apuntes Clave de la Clase:
  • Transducción física en sensores ópticos, térmicos, ultrasónicos y encoders rotativos.
  • Etapas de potencia con Puente H y separación de fuentes entre lógica y motores.
  • Comparativa práctica: giro continuo en Motor DC, control angular en Servo y pasos discretos en Stepper.
Archivos en el .ZIP: 01_maquina_estados_no_bloqueante.ino02_monitor_estados_serial.pyGUIA_ESTUDIO_MODULO_06.md
CLASE EN VIDEO Computación Embebida y Lógica

Módulo: El Cerebro Digital — Lógica de Programación, Tiempo No Bloqueante y FSM

Entiende qué hay dentro de un microcontrolador (CPU, Flash, RAM, GPIO), por qué evitar bloqueos con delay() y cómo estructurar máquinas de estados finitos (FSM).

Apuntes Clave de la Clase:
  • Arquitectura interna de un microcontrolador frente a una computadora de placa única (SBC).
  • Temporización cooperativa no bloqueante con millis() para atender sensores y actuadores en paralelo.
  • Diseño limpio mediante Máquinas de Estados Finitos (FSM) con transiciones bien definidas.
Archivos en el .ZIP: 01_pid_intuitivo_paso_a_paso.ino02_simulador_interactivo_pid.pyGUIA_ESTUDIO_MODULO_07.md
CLASE EN VIDEO Control en Lazo Cerrado e Integración

Módulo: Control Automático PID Intuitivo, Telemetría Serial y Seguridad

Descubre de forma intuitiva las acciones Proporcional, Integral y Derivativa (PID), la supervisión por comunicación serie y la anatomía segura de una máquina mecatrónica completa.

Apuntes Clave de la Clase:
  • Control On-Off con histéresis frente a las tres acciones del control continuo PID.
  • Separación entre bus de potencia y bus lógico unidos por referencia común GND.
  • Seguridad funcional: paro de emergencia por hardware, finales de carrera y telemetría.
Archivos en el .ZIP: 01_integracion_sistema_completo.ino02_tablero_diagnostico_global.pyGUIA_ESTUDIO_MODULO_08.md
CLASE EN VIDEO Síntesis del Curso

Resumen y Cierre: Fundamentos de la Mecatrónica desde Cero

Síntesis de los conceptos fundamentales adquiridos en electricidad, señales, mecánica, actuadores y control en lazo cerrado para avanzar hacia la práctica mecatrónica.

Apuntes Clave de la Clase:
  • Repaso integral de los 4 pilares mecatrónicos y su interacción en lazo cerrado.
  • Dominio conceptual de voltaje, corriente, ADC, PWM, torque, transmisión y control PID.
  • Preparación completa para abordar los cursos prácticos y de especialización en cursosmecatronica.com.
Archivos en el .ZIP: GUION_COMPLETO_VIDEO_09.mdguion_y_timings.json